5. Arquitectura del lazo táctico¶
5.0 Escaneo espacial pre-vuelo (spatial_scan)¶
Antes de entrar al lazo, main.py llama de forma bloqueante a run_initial_scan() (src/agents/spatial_scan.py). No es un nodo del StateGraph: se ejecuta una sola vez, entre la conexión con AirSim y la compilación del grafo. Realiza un barrido de yaw en el lugar hacia SCAN_HEADING_COUNT (6) rumbos equiespaciados, captura un fotograma por rumbo y envía todas las imágenes en una única consulta al VLM, que devuelve un contexto cualitativo de la escena y un rumbo recomendado.
Con la configuración por defecto es la única consulta al VLM que hace main.py, y el resultado es solo un chequeo de cordura del plan de misión: si el rumbo recomendado difiere más de 90° del rumbo al primer waypoint, main.py emite un aviso por consola. No se transfiere al grafo ni modifica el vuelo. El ejecutor de experimentos (experiments/runner.py) no lo ejecuta, de modo que no interviene en ninguna corrida experimental. Si el VLM no responde, la misión arranca igual.
5.1 Visión general del lazo¶
El lazo se ejecuta sobre el entorno de simulación del capítulo 3 (Unreal Engine 5.5 con Cosys-AirSim), siguiendo los manifiestos compilados por la estación terrena (capítulo 4). Es un grafo de decisión por ciclo (StateGraph de LangGraph, LangChain, 2024) que corre a LOOP_HZ = 5 Hz (ciclo de ≈ 0.2 s).
El grafo se compila una vez y el bucle externo (main.py o experiments/runner.py) lo invoca con graph.invoke() en cada ciclo. El grafo es acíclico: la naturaleza cíclica de la navegación la aporta el bucle externo. Esta distinción importa porque LangGraph construye los canales del estado a partir del TypedDict declarado (DroneState, §5.2): una clave que un nodo escriba sin estar declarada se descarta en silencio al terminar graph.invoke(). Esa propiedad es la causa raíz de varios modos de falla del capítulo 9.
5.1.1 Topología: cuatro nodos y una arista condicional¶
capture ──(ok)──────────► perception ──► navigate ──► motor ──► FIN
   │                                                    ▲
   └──(AirSim sin datos)──► degraded_hover ─────────────┘
navigate es un único nodo que contiene la política. Los comportamientos concretos (guiado, evasión lateral, giro de 90°, escape vertical, barrido panorámico) son funciones que navigate invoca, no nodos del grafo.
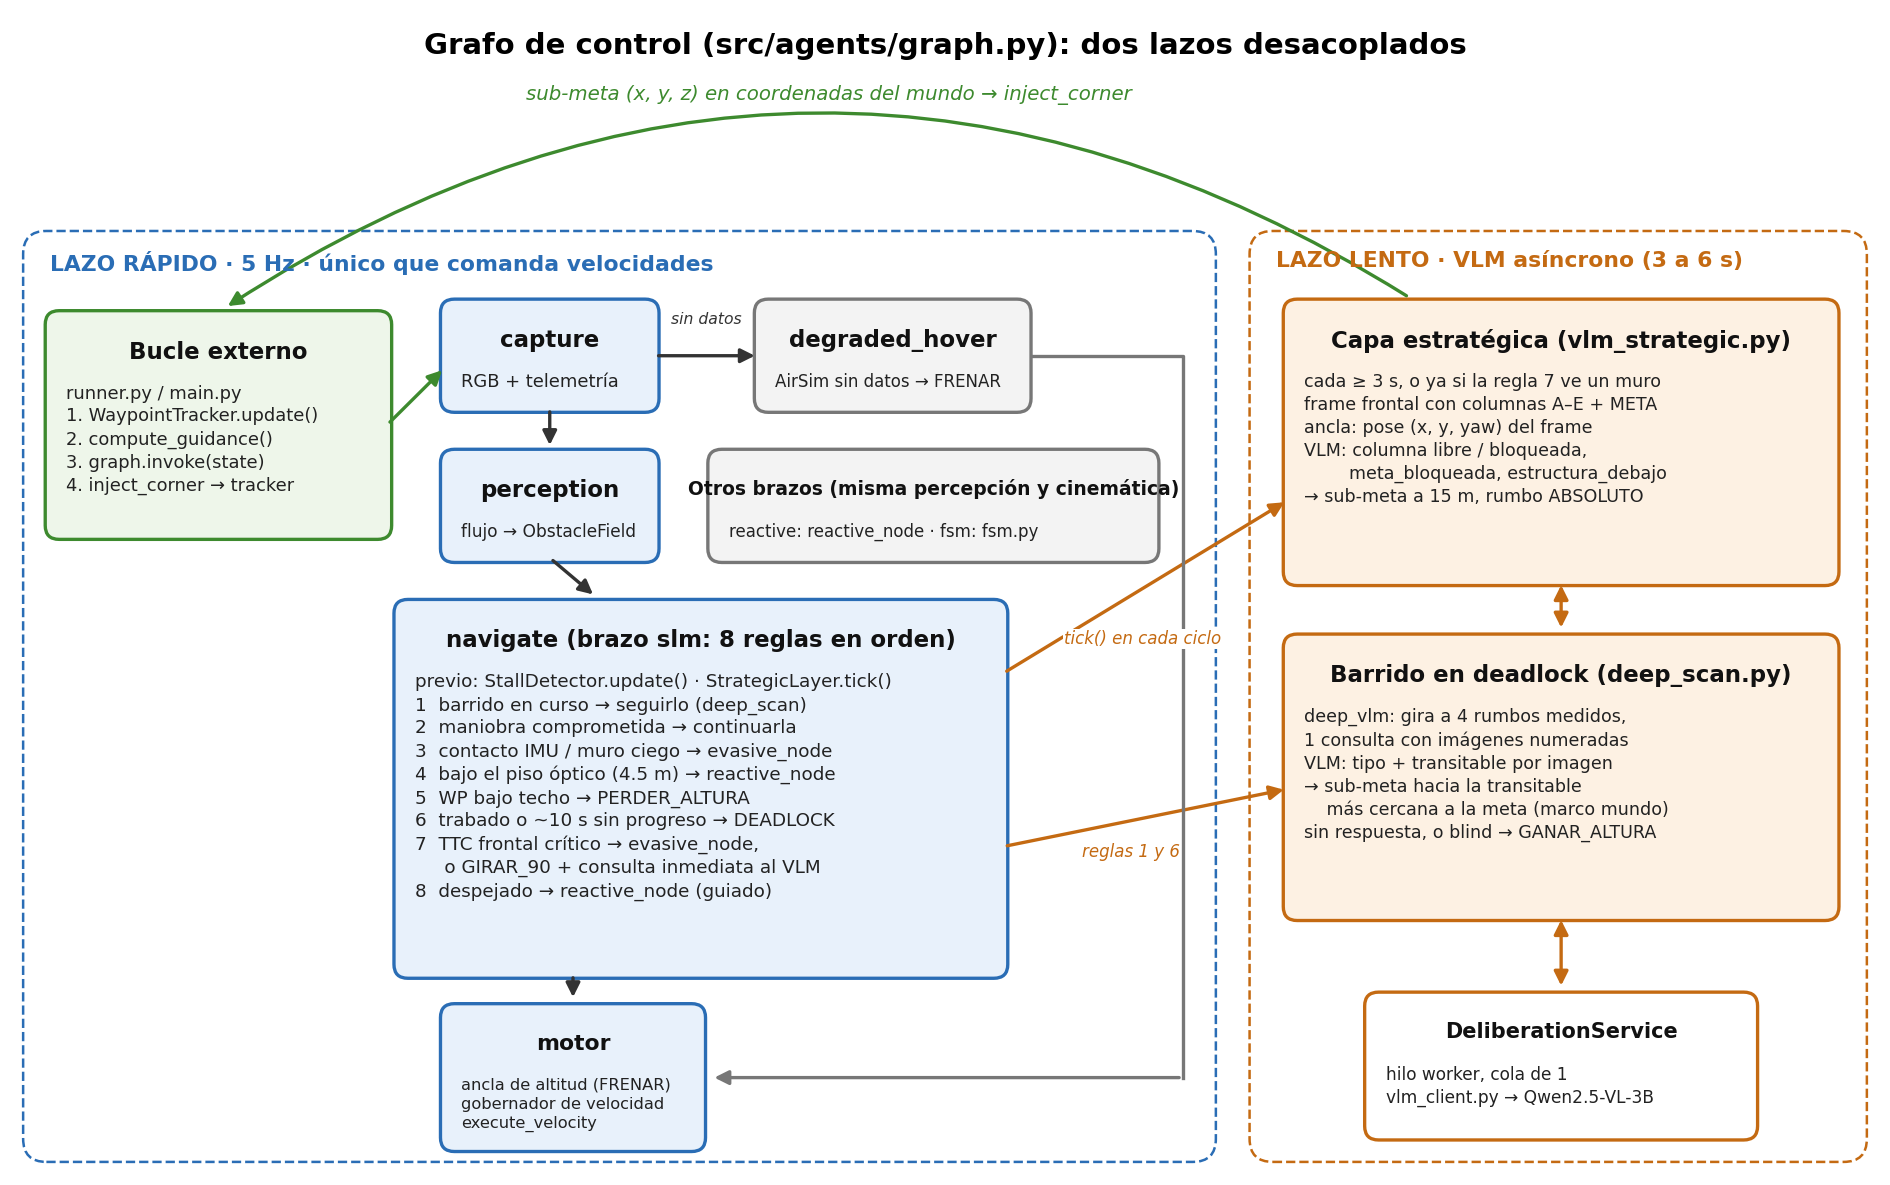
Figura 5.1. Grafo de control. El lazo rápido (izquierda) es el único que comanda velocidades; el lazo lento (derecha) consulta de forma asíncrona a su fuente —por defecto, la red de profundidad estimada (§5.10.6); la figura muestra la alternativa con el VLM— y devuelve sub-metas en coordenadas del mundo, que el bucle externo inserta en el WaypointTracker.
5.1.2 Dos lazos desacoplados¶
La organización responde a un hecho medido: la consulta al VLM local tarda ~0.8 s (§8.6), cuatro ciclos del lazo, y la de la red de profundidad ~0.1 s, medio ciclo. Cualquier respuesta expresada en el marco del cuerpo del dron («el frente está libre», «evadir a la izquierda») describe un fotograma que ya no existe cuando la respuesta llega: el dron giró y avanzó varios metros. El capítulo 9 (§9.8) documenta las fallas que produce usar una respuesta así: maniobras hacia el lado equivocado y respuestas que llegan tarde y se descartan.
El sistema separa entonces dos escalas de tiempo:
- Lazo rápido (5 Hz). Guiado al waypoint, evasión por flujo óptico, reacción a contacto y detección de atasco. Es el único que comanda velocidades y el responsable de todo lo inminente.
- Lazo lento (asíncrono). Una fuente de percepción mira un fotograma y responde una pregunta cuya respuesta es válida en el mundo, no en el cuerpo: por cuál dirección se puede volar hacia la meta. Cada pedido guarda la pose del fotograma (ancla); la respuesta se traduce a una sub-meta en coordenadas del mundo con esa pose, de modo que sigue siendo correcta aunque el dron haya girado mientras la fuente procesaba (§5.10). La fuente es configurable (
STRATEGIC_SOURCE): por defecto, una red de profundidad monocular estimada desde el mismo RGB (§5.10.6); la alternativa es el VLM, que en el banco de prueba no separa sectores libres de bloqueados (cap. 11, §11.0).
El patrón es el de las arquitecturas de capas para robots móviles, con un controlador reactivo de respuesta inmediata y una capa deliberativa que opera a otra escala temporal (Gat, 1998), en la que las capas inferiores conservan siempre la capacidad de actuar (Brooks, 1986). La particularidad es la interfaz entre ambas: la capa lenta no emite acciones sino metas geométricas ancladas, que la capa rápida persigue con su guiado normal.
Tres principios de diseño acompañan esta separación:
- La fuente decide; las reglas no la reescriben. No hay reglas deterministas que corrijan la respuesta de la fuente: una capa de reglas sobre su decisión haría que la comparación entre brazos midiera esas reglas y no a la fuente (cap. 9, §9.8.6). El fallback determinista existe solo ante falla: timeout, formato inválido o rotación imposible durante un barrido.
- El dron nunca espera al lazo lento en vuelo normal. La capa estratégica no frena al vehículo; solo el barrido de resolución de atasco (§5.12) mantiene al dron en el lugar, porque ese es justamente el momento en que avanzar ya no es posible.
- Sin profundidad del simulador. Ni el grafo, ni
main.py, niexperiments/runner.pyleen el canal de profundidad de AirSim, ni para control ni como métrica (§5.16). La profundidad estimada desde el RGB de la cámara (§5.10.6) sí se usa: equivale a una red a bordo de un dron sin sensor de profundidad.
5.2 El estado compartido: DroneState¶
DroneState (graph.py) es el único canal de comunicación entre nodos y entre el grafo y el bucle externo.
Datos sensoriales y percepción:
| Campo | Tipo | Descripción |
|---|---|---|
rgb_image / prev_image |
ndarray |
Fotograma del ciclo actual y del anterior (el par que usa el flujo óptico) |
frame_history / frame_history_ts |
List |
Ring buffer de VLM_FRAME_HISTORY_SIZE fotogramas (1 en producción) con sus timestamps de captura |
telemetry / prev_telemetry |
Dict |
Posición NED, velocidad, orientación, colisión, landed_state, timestamp y source |
degraded |
bool |
True si AirSim no respondió este ciclo |
obstacle_field |
ObstacleField |
Contrato único de percepción (cap. 6) |
estimated_ttc / scene_summary |
float / str |
Derivados del campo, para logging y overlay |
Misión y guiado (los escribe el bucle externo): waypoints, current_wp_index, target_waypoint, waypoint_guidance (salida de WaypointTracker.compute_guidance()), mission_completed, evasion_stuck_cycles (contador de progreso del tracker; lo usa el brazo fsm).
Decisión y actuación:
| Campo | Tipo | Descripción |
|---|---|---|
next_action |
str |
Macro-acción del ciclo |
velocity_command |
Dict |
{macro_action, vx, vy, vz, yaw_rate, target_yaw, rationale} para motor_node |
route |
str |
Origen del comando: reactive, evasive (incluye continuación de maniobra), girar_90, tactical (escape de deadlock sin VLM), deliberative (barrido), fsm, degraded |
flight_status |
str |
Estado textual para logging y overlay |
active_maneuver / maneuver_cycles_left / maneuver_command |
— | Maniobra comprometida (anti flip-flop) |
_hover_alt_anchor / _speed_cap |
float\|None |
Ancla de altitud en FRENAR y tope del gobernador de velocidad (§5.13) |
Lazo lento y canales hacia el bucle externo:
| Campo | Tipo | Descripción |
|---|---|---|
deliberations |
List[Dict] |
Registro de solo agregado de todas las consultas del lazo lento, a la profundidad o al VLM (estratégicas, de barrido y fallidas) |
last_deliberation |
Dict\|None |
Última entrada, actualizada por motor_node |
_vlm_strategic |
Dict\|None |
Último resultado de la capa estratégica: outcome, motivo, latencia, sector de la meta, ancla y sub-meta (§5.10) |
_clear_subgoals |
bool |
La capa estratégica vio libre el camino directo al waypoint real: el bucle externo descarta la sub-meta pendiente (§5.15.4) |
inject_corner |
Dict\|None |
Sub-meta {x, y, z, label} en coordenadas del mundo que el bucle externo inserta en el tracker (§5.15.4) |
_deliberation_pending |
bool |
True durante un barrido: el bucle externo no cuenta esos ciclos como falta de progreso |
_pending_delib_prompt / _pending_delib_frames / _last_delib_frames |
— | Auditoría: prompt y fotogramas enviados; _last_delib_frames es un canal de una sola pasada hacia FlightLogger |
Deadlock y barrido panorámico:
| Campo | Tipo | Descripción |
|---|---|---|
_escape_reset |
bool |
Señal de flanco: el bucle externo llama a WaypointTracker.reset_progress() en el ciclo en que un deadlock se resuelve |
_deadlock_cycles |
int |
Ciclos dentro del deadlock en curso |
_deadlock_event |
Dict\|None |
Métricas de resolución (estrategia, resuelto por el barrido o no, respuesta cruda, sub-meta), consumidas por FlightLogger |
_scan_phase |
str\|None |
rotando | asentando | capturado | None |
_scan_heading_index / _scan_start_yaw_deg / _scan_settle_left / _scan_rot_stall |
— | Progreso del barrido |
_scan_frames |
List |
[(rumbo_medido_deg, frame, capture_ts)] |
_deep_scan_request_id / _deep_scan_request_ts / _scan_started_ts |
— | Pedido del barrido en vuelo |
Señales del StallDetector (publicadas solo para logging, §5.3.1): imu_jitter_level, imu_contact_event, blind_wall_event, _stopped_cycles, _wp_no_progress_cycles. El bucle externo agrega _freeze_cycles (vigilante de congelamiento físico, §5.19).
Regla de diseño crítica. Todo campo que cruce la frontera entre invocaciones de graph.invoke() debe estar declarado en este TypedDict: LangGraph no lanza error si un nodo escribe una clave no declarada, la descarta en silencio (cap. 9, §9.5). Dos decisiones reducen esa superficie: los contadores de atasco y el estado de la capa estratégica viven en objetos de proceso (StallDetector, StrategicLayer) y no en el estado, y los tests de integración corren el grafo compilado y verifican que las claves de control (inject_corner, _escape_reset, _deadlock_event, _vlm_strategic) cruzan la frontera (tests/test_graph_integration.py, tests/test_vlm_strategic_graph.py).
5.3 Nodo navigate¶
navigate_node (graph.py) recibe el estado enriquecido por perception y produce un velocity_command. Durante el despegue vertical (§5.15), los tres brazos delegan en reactive_node: el guiado sube en el lugar y el flujo óptico de un ascenso puro no es válido para evadir. Fuera del despegue, para los brazos de comparación delega de inmediato: AGENT_ARM = reactive → reactive_node; AGENT_ARM = fsm → fsm_node (§5.11). Para el brazo slm, ejecuta dos pasos previos en cada ciclo y luego una cascada de ocho reglas en orden estricto: la primera que se cumple decide el ciclo.
5.3.1 StallDetector: señales de atasco¶
Los contadores de atasco viven en un objeto StallDetector (src/agents/stall_detector.py) que persiste entre invocaciones. En cada ciclo, update(state) actualiza cuatro señales y publish(state) las escribe en el estado solo para logging.
| Señal | Condición | Umbral | Uso en navigate |
|---|---|---|---|
imu_contact |
RMS de la aceleración lateral ≥ IMU_CONTACT_THRESHOLD_MPS2 (5 m/s²) con velocidad comandada > 0.3 m/s |
≥ 2 ciclos | Regla 4: evasión inmediata |
blind_wall |
Avance comandado (vx ≥ 0.45 m/s) con velocidad medida < 0.30 m/s, campo óptico con corredor libre (blocked_fraction < 0.25) y el dron moviéndose en el ciclo previo |
≥ 2 ciclos | Regla 4: evasión inmediata |
stopped_prolonged |
Se ordenó avanzar (velocidad horizontal comandada ≥ STOPPED_MIN_CMD_MPS = 0.30 m/s) y la velocidad medida es < 0.10 m/s; no cuenta bajo el piso óptico ni durante el despegue |
≥ STOPPED_DELIBERATIVE_CYCLES = 10 ciclos |
Regla 2: deadlock (trabado) |
wp_no_progress |
La distancia al objetivo actual no mejora WP_NO_PROGRESS_MIN_M (2 m); se reinicia al cambiar el objetivo, durante un barrido, con _escape_reset, bajo el piso óptico y durante el despegue |
≥ WP_NO_PROGRESS_THRESHOLD = 50 ciclos (10 s) |
Regla 2: deadlock (sin progreso) |
Tres decisiones de diseño:
- «Detenido» significa «se le ordenó moverse y no se movió». Durante el despegue, el guiado ordena subir y girar en el lugar hacia el primer waypoint con
vx = 0durante ~3 s; un contador que sumara cualquier ciclo sin velocidad horizontal declararía un deadlock al cruzar el piso óptico (cap. 9, §9.8.4). Girar, subir o mantener un hover a propósito no es estar trabado. - La velocidad se mide por desplazamiento, no se lee de la telemetría. Con el dron apoyado contra una estructura, AirSim reporta una velocidad cercana a la comandada aunque la posición no cambie (cap. 9, §9.8.8).
stopped_prolongedyblind_wallusan la velocidad horizontal calculada con la diferencia de posición entre ciclos consecutivos. - El objetivo se identifica por su etiqueta y posición, no por su índice. Una sub-meta del VLM se inserta en el mismo índice que el waypoint al que precede (§5.15.4); identificar el objetivo por índice heredaría la «mejor distancia» del objetivo anterior y dispararía un deadlock falso 10 s después de cada sub-meta.
5.3.2 Pasos previos y orden de evaluación¶
Pasos previos (cada ciclo): StallDetector.update() y StrategicLayer.tick() (capa estratégica, §5.10; no se ejecuta con STRATEGIC_SOURCE = off). El segundo nunca comanda velocidades: envía un pedido si corresponde, o procesa una respuesta y deposita una sub-meta en inject_corner.
| # | Condición | Acción | Por qué |
|---|---|---|---|
| 1 | Barrido panorámico en curso (_scan_phase o pedido de barrido pendiente) |
Continuar el barrido (_deadlock_resolve → deep_scan_cycle) |
Un barrido es dueño del dron hasta resolver o caer por sus watchdogs (§5.12); si otra regla tomara el ciclo a mitad del barrido, éste quedaría sin completar. |
| 2 | stopped_prolonged o wp_no_progress |
_deadlock_resolve (§5.3.4) |
Dron trabado o sin acercarse al objetivo. |
| 3 | Maniobra comprometida (active_maneuver, maneuver_cycles_left > 0) |
Continuarla; ruta evasive |
Anti flip-flop: una maniobra se completa antes de aceptar otra decisión. |
| 4 | imu_contact o blind_wall |
evasive_node |
Contacto que el flujo óptico no ve. |
| 5 | Altitud < OPTICAL_MIN_ALT_M (4.5 m) y sin techo detectado |
reactive_node |
Aterrizaje y vuelo bajo: el flujo ve el suelo en movimiento y produce TTC falsos. |
| 6 | z_path_blocked y dz > 1 m (waypoint dentro de la banda de seguridad de un techo, §5.15.3) |
PERDER_ALTURA; ruta reactive |
Obstáculo vertical → desplazarse en z, simétrico a la evasión en xy. |
| — | Altitud < 4.5 m bajo un techo detectado | reactive_node |
Vuelo bajo deliberado: sin evasión basada en flujo. |
| 7 | TTC central ≤ TTC_EVASION_THRESHOLD (3.2 s), o centro bloqueado con TTC ≤ TTC_SAFE_THRESHOLD (4.6 s) |
Si blocked_fraction > FOV_BLOCKED_THRESHOLD (0.6): GIRAR_90 hacia el lado del waypoint y consulta inmediata a la capa estratégica (§5.9); si no: evasive_node |
Peligro frontal: el lazo rápido esquiva; el rodeo lo decide la capa estratégica. |
| 7b | Centro bloqueado o TTC mínimo ≤ 4.6 s | evasive_node |
Ventana de advertencia. |
| 8 | — | reactive_node |
Camino despejado: guiado nominal. |
Los umbrales de TTC provienen de la calibración del capítulo 7. El orden tiene tres justificaciones: el barrido (1) precede a todo porque, una vez iniciado, es dueño del dron hasta resolver; el deadlock (2) precede a toda otra regla porque cualquier acción que se repita sin mover al dron —una maniobra comprometida, una evasión por contacto, un descenso hacia un techo— taparía al detector de atasco indefinidamente (cap. 9, §9.8.8), y una maniobra que no mueve al dron en 2 s no es una decisión en curso sino un atasco; y el contacto físico (4) precede al piso óptico y al TTC porque no depende del sensado visual.
5.3.3 Lazo rápido: reacción sin el lazo lento¶
Las reglas 3, 4, 5, 7 y 8 forman el lazo rápido: actúan en el mismo ciclo, sin esperar al lazo lento. Son compartidas en espíritu con los otros brazos —misma percepción, mismo action_to_command() (§5.14)— de modo que la comparación entre brazos mide quién decide los rodeos y los deadlocks, no quién reacciona mejor a un muro inminente.
5.3.4 Resolución de deadlock (_deadlock_resolve)¶
Al entrar, _deadlock_resolve cancela cualquier consulta estratégica en vuelo (el barrido es más reciente y su sub-meta no debe ser pisada por una respuesta más vieja) e incrementa _deadlock_cycles. Luego:
DEADLOCK_STRATEGY = depth(default) odeep_vlm: ejecuta un paso dedeep_scan_cycle()(§5.12). Mientras el barrido gira, se asienta o espera el juicio de los rumbos (red de profundidad o VLM), retorna sin más. Cuando el barrido se resuelve, reinicia elStallDetectory el bucle externo reinicia el contador del tracker (_escape_reset).- Sin resolución del barrido (estrategia
blind, el barrido no encontró un rumbo transitable, o falló por watchdog, formato inválido o rotación imposible): escape deterministaGANAR_ALTURAduranteESCAPE_MANEUVER_DURATION_S(1.6 s); si la altitud ya superaMAX_ESCAPE_ALT_M(30 m),GIRAR_90hacia el waypoint. Se registra un_deadlock_eventconfell_back_to_blind = True.
GANAR_ALTURA es el escape determinista porque es la maniobra que libera al dron de una estructura en la que quedó apoyado (una cornisa, en citysim_pilot); un retroceso (RETROCEDER), en cambio, tiene un avance mediano negativo hacia el waypoint (cap. 9, §9.8.6). Por eso el lazo no emite RETROCEDER.
5.4 Nodo capture¶
Salidas: rgb_image, telemetry, degraded, frame_history, frame_history_ts, prev_image, prev_telemetry.
Copia el par imagen–telemetría del ciclo anterior a prev_*, llama a airsim_client.capture() y, si la imagen es None o telemetry["source"] != "airsim", marca degraded = True sin tocar el ring buffer. En modo normal agrega el fotograma y su timestamp a frame_history (tamaño VLM_FRAME_HISTORY_SIZE = 1). Las consultas del lazo lento no usan historial temporal: la capa estratégica toma el fotograma del ciclo y el barrido, uno por rumbo.
5.5 Nodo degraded_hover¶
Activado por degraded_router cuando degraded = True. Emite FRENAR sin percepción ni decisión. El diseño no sustituye el dato faltante por uno sintético plausible, por la misma razón que motiva el capítulo 9: un dato sintético es indistinguible de uno real y esconde el tipo de fallo silencioso que este trabajo documenta.
5.6 Nodo perception¶
Salidas: obstacle_field, estimated_ttc, scene_summary.
Invoca FlowTTCEstimator.estimate() con el par de fotogramas y la telemetría de ambos ciclos y produce el ObstacleField de tres sectores con ocupación, TTC y bloqueo por sector (cap. 6). Es el único objeto de percepción que consumen el lazo rápido, la FSM y el logger.
5.7 Comportamiento reactivo (reactive_node)¶
Función: reactive_node en src/agents/reactive.py. Activación: camino despejado, altitud bajo el piso óptico, o brazo reactive.
- Misión completada:
FRENAR,flight_status = "mision_completada". - Waypoint activo: toma
vx,vy,vz,yaw_ratedewaypoint_guidance(§5.15) y emiteMANTENER_RUMBO. Con el centro a TTC <TTC_BLOCKED_THRESHOLD_Slimita la tasa de guiñada para no superar el rango de derotación del estimador de flujo. - Sin waypoints: avance a
REACTIVE_FORWARD_SPEED(3 m/s en producción) con amortiguación de la deriva vertical.
5.8 Comportamiento de evasión (evasive_node)¶
Función: evasive_node en src/agents/evasive.py. Activación: contacto (imu_contact / blind_wall) o peligro frontal sin FOV mayormente bloqueado (reglas 3, 7 y 7b).
Compara la ocupación de los sectores laterales del ObstacleField y elige EVADIR_IZQUIERDA o EVADIR_DERECHA hacia el menos ocupado (a igualdad, el de mayor TTC), con velocidad de evasión agresiva (vx = 1.2 m/s). action_to_command() fija un target_yaw redondeado al múltiplo de 90° más cercano (_manhattan_snap_yaw), adecuado a la cuadrícula urbana. La maniobra se compromete en active_maneuver y navigate la continúa (regla 3).
5.9 Giro de 90° (GIRAR_90)¶
Activación: regla 7, cuando blocked_fraction > FOV_BLOCKED_THRESHOLD (0.6): el campo de visión está tan obstruido que una corrección lateral no tiene sentido.
Gira 90° sin traslación (yaw_rate ±20°/s, target_yaw redondeado a la cuadrícula) hacia el lado del waypoint, durante GIRAR90_DURATION_S (1 s). En el mismo ciclo, navigate llama a StrategicLayer.expedite() y vuelve a ejecutar tick(): si la capa estratégica no tiene un pedido en vuelo y la meta está dentro del campo visual, el fotograma que ve el muro se envía de inmediato a la fuente, sin esperar el período. Así el rodeo del edificio se decide con la imagen que justamente lo motiva.
5.10 Capa estratégica (vlm_strategic.py)¶
Archivos: src/agents/vlm_strategic.py (StrategicLayer), src/agents/vlm_client.py (consulta al VLM), src/agents/depth_client.py y src/perception/depth_estimator.py (consulta a la red de profundidad), src/agents/deliberation_service.py (hilo worker). La capa no es un nodo del grafo: navigate llama a StrategicLayer.tick(state) una vez por ciclo.
Fuente (STRATEGIC_SOURCE). La pregunta de la capa —qué sectores de una grilla 3×3 están libres— la puede responder el VLM (vlm) o la red de profundidad estimada (depth, default); con off la capa no se crea. Las dos fuentes devuelven la misma estructura ({"sectores": {celda: libre|bloqueado}}), de modo que el ancla, la traducción a sub-metas y las validaciones de §5.10.3 son las mismas. Las subsecciones §5.10.1–§5.10.5 describen la capa con el VLM como fuente, porque esa fuente fija la forma de la pregunta y de la respuesta; §5.10.6 describe la fuente por defecto, la profundidad estimada, y §5.10.7 justifica esa elección.
5.10.1 Cuándo se consulta¶
tick() envía un pedido solo si se cumplen todas las condiciones:
- pasó el período desde el último pedido —
VLM_STRATEGIC_PERIOD_S(3 s) con el VLM,DEPTH_STRATEGIC_PERIOD_S(1 s) con la profundidad, que tarda ~0.1 s—, o la regla 7 llamó aexpedite(); - no hay barrido en curso ni pedido de barrido pendiente (comparten la cola del servicio);
- altitud ≥
VLM_STRATEGIC_MIN_ALT_M(8 m); - el waypoint real está a más de
VLM_NEAR_WP_M(8 m) en horizontal: más cerca, el guiado directo alcanza, y una sub-meta lo saltearía; - la meta cae dentro del recorte cuadrado que analiza el modelo (±33.7° en un fotograma de 3:2 con 90° de campo horizontal;
VLM_STRATEGIC_MAX_GOAL_OFF_DEGpuede acotarlo más): si no, el guiado todavía está girando hacia ella y el fotograma no muestra lo que importa. La excepción es un dron que llevaVLM_STUCK_QUERY_CYCLES(15) ciclos sin acercarse a su objetivo —por ejemplo, deslizándose a lo largo de una fachada, de costado a la meta—: entonces se consulta igual, porque conviene mirar hacia donde está el dron. En ese caso no hay sector de la meta, la marca «GOAL» queda en el borde del lado del destino, el prompt dice que el destino está fuera de la imagen y la respuesta nunca se interpreta como «camino directo libre».
La consulta se hace también con una sub-meta activa. La pregunta es siempre sobre el waypoint real, y una respuesta nueva reemplaza a la sub-meta pendiente: así una sub-meta mala se corrige en la consulta siguiente, en lugar de persistir hasta que el detector de atasco la saque (cap. 9, §9.8.9).
5.10.2 Qué ve el modelo y qué responde¶
El pedido lleva un fotograma: un recorte cuadrado del centro del fotograma del ciclo —se cortan los dos costados del ancho—, reescalado a 384 × 384 px y dividido en una grilla de 3×3 por tercios, la grilla de composición fotográfica. El original, que usa el flujo óptico, no se modifica. El recorte hace que los sectores laterales y los verticales queden a la misma distancia angular del centro; sobre el fotograma completo de 3:2, un sector lateral quedaría a 33.7° y uno vertical a 24°, y un rodeo por arriba o por abajo ganaría siempre a uno por el costado por la forma del cuadro y no por la escena. Las columnas A, B y C van de izquierda a derecha; las filas 1, 2 y 3, de arriba abajo. La fila 2 es la altura del dron; la fila 1, pasar por arriba; la fila 3, por abajo. Cada sector lleva su etiqueta (A1 … C3) y una marca roja «GOAL» señala la dirección del destino en azimut y elevación.
Una partición en columnas solo describe el eje horizontal: no puede decir que un obstáculo se pasa por arriba, ni distinguir un tablero de autopista a la altura del dron de la calle que se ve debajo. La grilla separa las dos dimensiones.
El modelo responde, con decodificación restringida por esquema JSON (§8.2):
{"cells": {"A1": "free",    "B1": "free",    "C1": "free",
           "A2": "blocked", "B2": "blocked", "C2": "free",
           "A3": "blocked", "B3": "blocked", "C3": "blocked"}}
free significa «se puede volar al menos 15 m en la dirección de ese sector»; blocked, que un edificio, muro, árbol, puente o techo está a menos de 15 m. El prompt y los valores están en inglés (cap. 8, §8.5); internamente se registran como libre y bloqueado.
5.10.3 Ancla y sincronización¶
Al enviar, la capa guarda un ancla: posición (x, y, z) y yaw del fotograma, timestamp, etiqueta del waypoint real y su distancia horizontal, la dirección de la meta (azimut y elevación respecto del eje óptico) y el sector en el que cae. Cada sector tiene así una dirección absoluta: rumbo = yaw del ancla + azimut del centro del sector, y elevación del centro del sector, ambos calculados con proyección pinhole sobre los tercios del recorte, con la focal del fotograma completo (para un fotograma de 3:2 y 90° de campo horizontal, el recorte abarca ±33.7° y los centros de los sectores quedan a ±24.0° tanto en azimut como en elevación). Cuando la respuesta llega (get_result(request_id)), decide_subgoal() la traduce y valida contra el presente:
- Descarta la respuesta si pasaron más de
VLM_STRATEGIC_MAX_AGE_S(10 s) o si el waypoint real cambió. - Si el sector de la meta está libre: no agrega nada (
directo_libre). Si había una sub-meta pendiente, la marca para descartar (_clear_subgoals): el camino directo está libre y el desvío sobra. - Si no: elige el sector libre más cercano en ángulo a la dirección de la meta —entre los que quedan a menos de
VLM_SUBGOAL_TIE_DEG(10°) del más cercano, la fila del medio, después la de arriba, después la de abajo, de modo que con la meta de frente un rodeo por el costado precede a uno vertical— y fija una sub-meta desde el ancla en la dirección de ese sector (subgoal.build_subgoal, la misma función que usa el barrido, §5.12), a una distancia horizontald = min(VLM_SUBGOAL_DIST_M, distancia al waypoint real)—15 m como máximo, y nunca más lejos que el waypoint—. La altitud cambiad · tan(elevación del sector), acotada a ±VLM_MAX_DZ_M(4 m) y sin bajar deVLM_SUBGOAL_MIN_ALT_M(6 m). Sin sectores libres: nada (sin_sector_libre). - Descarta la sub-meta si el dron ya la superó mientras el modelo pensaba (quedó a menos de
VLM_SUBGOAL_MIN_AHEAD_M= 4 m).
La sub-meta se deposita en inject_corner; el bucle externo la inserta en el tracker (§5.15.4) y el guiado normal la persigue. El dron nunca se detiene a esperar. Como la geometría está anclada al fotograma, girar mientras el modelo piensa no invalida la respuesta; solo la invalida el paso del tiempo o haberla superado, y ambos casos se verifican.
Si el servicio no tiene el resultado y no hay pedido pendiente durante más de VLM_STRATEGIC_LOST_GRACE_S (3 s) —porque un pedido de barrido lo reemplazó en la cola—, la capa lo da por perdido.
5.10.4 Auditoría¶
Cada respuesta deja una entrada en deliberations[] con arm = "{fuente}_strategic" (vlm_strategic o depth_strategic), el prompt (vacío con la profundidad), la respuesta cruda (con la profundidad, el p5 estimado por sector, en metros), el motivo de la decisión (directo_libre, sector C2 (+34 deg, +0 deg, 15 m), vencida, wp_cambio, superada, sin_sector_libre, no_parseable) y la latencia; el fotograma exacto que vio el modelo se guarda como photo-*.png vía _last_delib_frames. El último resultado queda en _vlm_strategic. Esto permite medir, por corrida, con qué frecuencia la capa propone un rodeo, hacia qué fila, y con qué frecuencia el modelo declara «todo libre».
5.10.5 DeliberationService¶
Un hilo daemon con cola de entrada de tamaño 1: request(payload) vacía la cola antes de encolar, de modo que el worker procese siempre el pedido más reciente. Los resultados se guardan por identificador (últimos 16), y cada consumidor recupera el suyo con get_result(request_id), de modo que un pedido posterior no pisa un resultado ya producido. Hay a lo sumo dos servicios por misión, cada uno con su hilo, y cada uno se crea solo si alguna capa lo usa: el del VLM (capa estratégica vlm o barrido deep_vlm) y el de la profundidad (capa depth o barrido depth). Con la configuración por defecto (depth/depth) el VLM no corre durante el vuelo: queda en la planificación de ruta previa (cap. 4), y el ejecutor de experimentos solo verifica que el servidor de inferencia responda si alguna capa lo va a usar. El barrido y el brazo FSM usan el servicio de su estrategia.
vlm_client._query_slm_impl() atiende dos modos, cada uno con su system prompt, esquema JSON y parser: strategic (una imagen, tope VLM_MAX_TOKENS_STRATEGIC = 384 tokens, timeout HTTP SLM_HTTP_TIMEOUT_S = 15 s) y deep_scan (N imágenes, tope VLM_MAX_TOKENS_DEEP = 512, timeout SLM_DEEP_HTTP_TIMEOUT_S = 20 s). Con decodificación restringida la generación termina sola al cerrar el esquema; el tope solo protege de una generación desbocada en modo libre, y tiene que sobrar. Si el servidor informa que la respuesta se cortó por el tope (finish_reason = length), la consulta devuelve el error respuesta_truncada y no se interpreta (cap. 9, §9.8.10). Intenta primero con response_format = json_schema y, si el servidor no lo soporta, reintenta en modo libre; el parser extrae el primer objeto JSON del texto y lo valida contra el formato del modo.
5.10.6 Fuente por defecto: profundidad monocular estimada (depth_client.py)¶
El capítulo 6 (§6.14) describe la red, su evaluación y sus limitaciones; aquí se resume su integración en la capa. La red es Depth Anything V2 Metric Outdoor Small (Yang et al., 2024), de ~25 M de parámetros, que estima la profundidad en metros a partir del fotograma RGB del ciclo. No es el sensor de profundidad de AirSim, que sigue fuera del lazo (§5.16): es lo que haría una red a bordo de un dron que solo tiene la cámara.
Del mapa de profundidad a la grilla. Sobre el mismo recorte cuadrado central y los mismos tercios que la grilla del VLM (§5.10.2), se toma el percentil 5 de la profundidad estimada de cada sector —lo más cercano, sin píxeles sueltos— y el sector es libre si ese valor es ≥ DEPTH_FREE_M (15 m, la misma distancia que la sub-meta). Es el mismo estadístico con el que se construyeron las etiquetas de referencia del banco de prueba (cap. 11, §11.0), de modo que la exactitud medida allí es la del juicio que usa el vuelo.
Servicio. make_depth_service() envuelve la red en un DeliberationService con la misma interfaz que el del VLM (§5.10.5); los pedidos llevan el fotograma crudo, no JPEG en base64. La red corre en el hilo del servicio, nunca en el lazo: ~110 ms por consulta con la GPU compartida con Unreal, frente a ~790 ms del VLM local, y ~440 MiB de VRAM adicionales. Al crearse, el servicio carga la red con un fotograma vacío, para que la primera consulta en vuelo no pague la carga. Una falla de la red se reporta como error y el llamador cae a su camino de falla, como ante un timeout del VLM.
5.10.7 Por qué la profundidad y no el VLM¶
En el banco de prueba a bordo (cap. 11, §11.0) la grilla del VLM separa sectores libres de bloqueados con AUC 0.53 —azar— y el p5 de la profundidad estimada, con AUC 0.83–0.87 y exactitud balanceada del 75 %; sus errores son conservadores (2 % de sectores marcados libres con un obstáculo a menos de 5 m). Por eso la fuente por defecto es STRATEGIC_SOURCE = depth. Si la capa con profundidad mejora el vuelo frente a no tenerla es una de las comparaciones del diseño experimental (slm:depth frente a fsm:depth, cap. 10 §10.12).
5.11 Nodo fsm¶
Función: fsm_node(state, service) en src/agents/fsm.py. Activación: AGENT_ARM = "fsm".
La FSM usa el mismo ObstacleField, el mismo vocabulario de macro-acciones y el mismo action_to_command() que el brazo slm; lo que cambia es quién elige la acción: umbrales deterministas.
| Estado FSM | Macro-acción | Condición |
|---|---|---|
CRUISE |
MANTENER_RUMBO |
Centro despejado (default) |
AVOID_LEFT / AVOID_RIGHT |
EVADIR_* |
Centro bloqueado o TTC ≤ 3.5 s; lado menos ocupado |
CLIMB / DESCEND |
GANAR_ALTURA / PERDER_ALTURA |
Atasco con todos los sectores bloqueados (alternados) |
BRAKE |
FRENAR |
TTC central ≤ 1.5 s con un lateral libre |
Su detección de atasco usa el contador de progreso del tracker (evasion_stuck_cycles) con los umbrales efectivo y duro (§5.15.2). Ante un atasco, si DEADLOCK_STRATEGY es depth o deep_vlm, delega en el mismo barrido panorámico del brazo slm (§5.12); si no, alterna CLIMB/DESCEND hasta MAX_CONSECUTIVE_ESCAPES (2) y luego cambia de estrategia con GIRAR_90 y una esquina de desvío propia.
Dos asimetrías con el brazo slm que deben tenerse en cuenta al comparar. Primero, el brazo fsm resuelve los deadlocks con el mismo barrido que slm (con depth, juzgado por la red de profundidad; con deep_vlm, por el VLM): la comparación slm:depth vs. fsm:depth aísla la capa estratégica y la política del lazo rápido, no el barrido; el brazo sin barrido es fsm con --deadlock-strategies blind (fsm:blind, cap. 10 §10.12). Segundo, la FSM tiene su propia lógica de atasco y escape (con esquinas de desvío deterministas), distinta de la del brazo slm.
5.12 Barrido panorámico en deadlock (deep_scan)¶
Archivo: src/agents/deep_scan.py. Activación: regla 2 (o el atasco de la FSM) con DEADLOCK_STRATEGY en depth o deep_vlm. La estrategia blind no ejecuta barrido (§5.3.4). Valores admitidos: depth (default en config/.env y en el runner: los rumbos los juzga la red de profundidad), deep_vlm (los juzga el VLM; ablación) y blind; cualquier otro valor aborta el arranque. La máquina de estados es la misma para las dos fuentes; solo cambia quién juzga cada imagen en la fase capturado.
Máquina de estados sostenida entre ciclos por los campos _scan_*:
Inicio. Si el waypoint real está a menos de VLM_NEAR_WP_M (8 m) en horizontal, no barre: desde tan cerca el rumbo a la meta es casi ruido y una sub-meta la saltearía; devuelve False (escape de §5.3.4). Si no, _scan_phase = "rotando", _scan_start_yaw_deg = yaw actual, cancela cualquier maniobra activa. Durante todo el barrido, _deliberation_pending = True evita que el bucle externo cuente el giro en el lugar como falta de progreso.
rotando. Comanda target_yaw = yaw_inicial + i × 360° / SCAN_HEADING_COUNT_DEEP (4 rumbos: 0°, +90°, +180°, +270°), sin traslación. Al llegar a SCAN_YAW_TOLERANCE_DEG (5°) pasa a asentando. Si en SCAN_ROT_TIMEOUT_CYCLES (10) ciclos no alcanza el rumbo —dron trabado en una malla—, abandona el barrido y devuelve False (escape de §5.3.4).
asentando. Hover durante SCAN_SETTLE_CYCLES_DEEP (2) ciclos; luego guarda (rumbo_medido, frame, capture_ts) con el yaw medido en ese ciclo (no el objetivo del giro) y el fotograma que capture_node ya produjo (nunca una captura adicional).
capturado. Envía un único pedido con hasta MAX_DEEP_SCAN_IMAGES (5) imágenes a 256 px, rotuladas solo [Image 1] … [Image N]. El prompt (_build_panorama_prompt) da únicamente la cantidad de imágenes y la altura; no da ángulos, meta ni sugerencias de acción, porque el modelo solo describe y el rumbo de cada imagen lo conoce el código. El modelo responde una entrada por imagen:
{"views": [{"img": 1, "view": "facade", "free": false},
           {"img": 2, "view": "open",   "free": true}, ...]}
Con la profundidad (depth). El pedido lleva los fotogramas crudos de los rumbos; la red estima la profundidad de cada uno y un rumbo es transitable si el p5 del sector central (B2, hacia donde volaría el dron en línea recta) es ≥ DEPTH_FREE_M (15 m). La respuesta tiene la misma forma que la del VLM (view = open o wall), de modo que la interpretación y la selección de salida que siguen son las mismas. En el banco, el VLM marca transitables todos los rumbos de un barrido; la profundidad separa rumbos abiertos de cerrados con AUC 0.87 (cap. 11, §11.0).
Interpretación en marco mundo (panorama_to_subgoal). Las entradas se asignan a las imágenes por el campo img (o por orden si falta); las entradas sobrantes que el modelo inventa se descartan. Una imagen es transitable si el modelo la marcó free: true y con vista open: una entrada free: true con otra vista (inside, facade) se contradice a sí misma y no se usa. Entre las imágenes transitables se elige la de rumbo absoluto más cercano al rumbo absoluto hacia el waypoint real (calculado con posiciones, no con el yaw), y se fija una sub-meta en ese rumbo con la misma función y las mismas reglas que la capa estratégica (subgoal.build_subgoal, §5.10.3): VLM_SUBGOAL_DIST_M (15 m) como máximo, nunca más lejos que el waypoint real, a la altitud actual del dron —las imágenes del barrido no describen filas, de modo que la elevación es cero—, con macro MANTENER_RUMBO: el guiado la persigue. Sin imágenes transitables: GANAR_ALTURA (con el VLM, PERDER_ALTURA si todo es vegetación). La resolución se registra en deliberations[] (arm = "{brazo}_deep_scan"), escribe _deadlock_event con la sub-meta y pide _escape_reset.
Selección de salida. Un deadlock es evidencia de que el rumbo que el dron intentaba no funciona, y elegir el transitable más cercano a la meta suele devolverlo contra el mismo obstáculo. Por eso, entre los rumbos que el modelo marcó transitables, el código descarta: (1) los que caen a menos de SCAN_FAILED_SECTOR_DEG (45°) del rumbo que falló —la dirección hacia el objetivo activo al iniciar el barrido—; y (2) los que caen a menos de 45° de un rumbo ya probado —fallado o elegido— en un deadlock anterior a menos de SCAN_REPEAT_RADIUS_M (10 m), para el mismo waypoint. Entre los que quedan, sin historia en la zona se elige el más cercano a la meta (hacia_meta); con historia, el más distinto de los ya probados (exploracion). Si todos los transitables estaban descartados: GANAR_ALTURA (sin_rumbo_nuevo). El modelo sigue decidiendo qué está libre: el código solo elige entre sus opciones usando lo que el dron ya comprobó al quedar trabado. La historia (_deadlock_history, últimos 12 deadlocks, incluidos los barridos que fallaron) y la selección completa —candidatos, descartados con su motivo, rumbo que falló, rumbos probados, modo y rumbo elegido— quedan en _deadlock_event["scan_selection"] para medir si la selección ayuda.
Este diseño evita dos errores de marco de referencia que convierten una respuesta correcta en una maniobra en sentido contrario (cap. 9, §9.8.1): etiquetar las imágenes con el rumbo absoluto y pedir al modelo un ángulo relativo, y medir el error de rumbo a la meta desde el yaw final del barrido en lugar del de cada imagen. Por eso el modelo nunca reporta ángulos: identifica imágenes por número y el código usa el yaw medido.
Fallas. Watchdog SLM_DEEP_WATCHDOG_MS (18 s en producción) vencido, pedido perdido (SCAN_LOST_GRACE_MS, 3 s), respuesta sin el formato del modo o respuesta cortada por el tope de tokens: el barrido deja una entrada arm = "deep_scan_failed" con sus fotogramas y devuelve False.
5.13 Nodo motor¶
Único nodo que interactúa con el actuador. Lee velocity_command y aplica, en orden:
Ancla de altitud en FRENAR. En el primer ciclo de FRENAR ancla _hover_alt_anchor = z; en los siguientes, si |anchor − z| > 0.3 m, inyecta vz = clamp(0.35 × dz, ±0.8 m/s). Corrige la deriva vertical de reemitir moveByVelocityBodyFrameAsync(vz = 0) (medido: hasta 9 m en 120 s sin corrección).
Gobernador de velocidad (src/navigation/speed_governor.py). Limita solo el avance de MANTENER_RUMBO, según cuánta evidencia perceptual hay y qué pasó recientemente: sin flujo válido durante 3 ciclos seguidos, tope de 1.5 m/s, y durante 8, de 1.0 m/s; tras un frente bloqueado (GIRAR_90 o blocked_fraction ≈ 1), tope de 1.0 m/s durante 40 ciclos; al terminar una maniobra, rampa lineal del tope de 1.0 a 6.0 m/s en 15 ciclos (por encima de la velocidad de crucero, el tope deja de actuar). Su función es que la ausencia de evidencia no se trate como espacio libre: sin él, con el campo sin evidencia y una pared a 4 m, el guiado puede acelerar al dron hacia ella. Se desactiva con GOV_ENABLED = false.
Actuación no bloqueante. execute_velocity(vx, vy, vz, yaw_rate, target_yaw): con target_yaw usa orientación absoluta (YawMode(is_rate=False)); sin él, tasa angular.
5.14 Mapa de macro-acciones (action_to_command)¶
Todos los comportamientos comparten action_to_command() (src/agents/action_map.py) como fuente única de la cinemática de cada macro-acción.
| Macro-acción | vx (m/s) |
vy |
vz (m/s) |
yaw_rate (°/s) |
target_yaw |
|---|---|---|---|---|---|
MANTENER_RUMBO |
guiado | 0 | guiado | guiado | — |
EVADIR_DERECHA / EVADIR_IZQUIERDA |
1.2 (agresiva) / 0.3–0.8 | 0 | guiado | ±15 | snap 90° |
GANAR_ALTURA |
0 | 0 | −1.5 | guiado | — |
PERDER_ALTURA |
1.0 | 0 | +0.8 | 0 | — |
GIRAR_90 |
0 | 0 | 0 | ±20 | snap 90° hacia el WP |
FRENAR |
0 | 0 | 0 (+ ancla) | 0 | — |
RETROCEDER |
−1.2 | 0 | guiado | 0 (rumbo congelado) | — |
RETROCEDER forma parte del vocabulario, pero ningún comportamiento del brazo slm lo emite (§5.3.4). GANAR_ALTURA asciende en el lugar y sin deriva lateral: una deriva alejaría el waypoint en el plano XY, la métrica que decide si el atasco se resolvió.
Las duraciones de las maniobras comprometidas son: MANEUVER_DURATION_S (2.0 s en producción) para EVADIR_* y para la macro resuelta por el barrido; ESCAPE_MANEUVER_DURATION_S (1.6 s) para el escape vertical; GIRAR90_DURATION_S (1.0 s) para el giro.
5.15 Guiado a waypoint: WaypointTracker¶
WaypointTracker (src/navigation/waypoint_tracker.py) corre en el bucle externo, fuera del grafo, una vez por ciclo antes de graph.invoke(). update(pos) avanza el waypoint activo al entrar en el radio de aceptación (3.5 m; bajo un techo detectado, por distancia horizontal) y compute_guidance() produce vx, vy, vz, yaw_rate en marco del cuerpo, con corrección de cross-track, zona muerta angular, tope de guiñada diferenciado (15°/s, 45°/s con desvío > 60°), histéresis entre regímenes, suavizado EMA y el modo near_vertical (vx = 0 si dist_xy < 1 m y |dz| > 0.3 m, necesario para el patrón climb-first de Tier 2).
Despegue vertical. Hasta que el dron llega a TAKEOFF_ALT_TOL_M (1 m) de la altitud del primer objetivo, compute_guidance() no avanza en horizontal (vx = 0): sube en el lugar mientras alinea el rumbo, y exporta takeoff = True. La fase ocurre una vez por misión y termina antes si se detecta un techo. Avanzar mientras se sube puede llevar al dron contra una estructura más baja que la altitud de crucero pero más alta que la altitud de ese momento (cap. 9, §9.8.8). Durante la fase, los tres brazos usan reactive_node y el StallDetector no cuenta atasco.
5.15.1 Contador de progreso¶
record_progress(dist_xy, bearing_err_deg) mantiene evasion_stuck_cycles: se reinicia cuando la distancia mejora WAYPOINT_PROGRESS_EPS_M (0.5 m) sobre la mínima vista; se exime al dron que gira activamente (error de rumbo > 30°) hasta 15 ciclos consecutivos; en otro caso, se incrementa. Este contador lo consume el brazo fsm; el brazo slm usa las señales del StallDetector (§5.3.1).
5.15.2 Umbrales de atasco¶
effective_stall_threshold() es el mínimo de ciclos sin progreso físicamente demostrable: con eps = 0.5 m, velocidad mínima 0.25 m/s y 5 Hz, 10 ciclos. hard_stall_threshold() lo multiplica por STUCK_HARD_FACTOR (1.5 en producción: 15 ciclos). Ambos los usa la FSM.
5.15.3 Detección de techo¶
Con un waypoint bajo una estructura horizontal, la corrección de altitud empuja al dron contra la losa. El tracker lo detecta: si durante 10 ciclos, con el dron libre en horizontal, se ordena ascenso (vz < −0.3 m/s en el comando efectivamente ejecutado, que el bucle externo le informa con note_executed_command(); altitud ≥ 3 m) sin que la cota varíe más de 0.15 m, declara un techo (ceiling_z), liberado al alejarse 15 m o al cambiar de waypoint. Con techo, compute_guidance() limita la altitud objetivo a ceiling_z + CEILING_MARGIN_M (0.8 m) y, si el waypoint cae dentro de CEILING_SAFE_GAP_M (3 m) del techo, lo baja a esa banda y exporta z_path_blocked = True, que navigate resuelve con PERDER_ALTURA (regla 6). Usar el comando ejecutado y no la demanda del guiado importa: durante un GIRAR_90 o un FRENAR el comando vertical es cero aunque el guiado pida subir, y esos ciclos no prueban que haya una losa encima. Por la misma razón no cuentan los ciclos en que el dron está trabado de costado —se ordenó avanzar y no se desplazó más de CEILING_SIDEWAYS_STUCK_M (3 cm por ciclo)—: el roce contra una pared también impide subir, y ese caso lo resuelve el deadlock.
5.15.4 Sub-metas del lazo lento¶
inject_corner_waypoint(x, y, z, label) inserta una sub-meta temporal delante del waypoint activo. Todas las sub-metas del brazo slm provienen del lazo lento (capa estratégica o barrido, con la red de profundidad o con el VLM) y se insertan tal cual: una sub-meta nueva reemplaza a las temporales pendientes y reinicia el contador de progreso. La única condición es la deduplicación: si la sub-meta pendiente está a menos de SUBGOAL_DEDUP_M (10 m) de la nueva, la nueva se ignora; reemplazarla por otra casi igual reiniciaría el contador de progreso y un dron atascado nunca declararía el deadlock.
Una sub-meta es un medio, no una condición. update() mide en cada ciclo la distancia al waypoint real aunque el objetivo activo sea una sub-meta: si el dron entra en el radio de aceptación del waypoint real, descarta las sub-metas pendientes (drop_temporary()) y lo acepta. El bucle externo también las descarta cuando la capa estratégica marca _clear_subgoals (§5.10.3).
5.16 Salvaguardas y contratos de diseño¶
Exclusión total de profundidad. Ningún componente del lazo de vuelo —nodos del grafo, main.py, experiments/runner.py, módulos de navegación— lee el canal de profundidad del simulador. El test estático tests/test_no_depth_in_flight_path.py lo verifica sobre todos los módulos de src/agents, src/perception y src/navigation y sobre ambos puntos de entrada, buscando también canales indirectos, como un tope de velocidad armado desde el runner con la cámara de profundidad (_depth_brake_left), que daría al brazo evaluado acceso a la profundidad del simulador, de la que salen las etiquetas de referencia (cap. 9, §9.8.5). La red de profundidad estimada desde el RGB (§5.10.6) no lee ese canal: recibe el mismo fotograma que el flujo óptico, y sus dos módulos están en la lista de la guardia como consumidores legítimos del RGB. Solo los scripts de calibración offline (cap. 7) y la auditoría de la distancia mínima a obstáculo (src/logging/distmin_audit.py, cap. 10 §10.6.1) usan el canal de profundidad. La auditoría es un hilo aislado con su propia conexión al simulador, que solo escribe un archivo de muestras; la guardia verifica que no importe ningún módulo del grafo, que el runner se limite a arrancarlo y detenerlo, y que ningún otro módulo de vuelo lo referencie.
La fuente sin overrides. La respuesta del VLM o de la red de profundidad se traduce a geometría y se aplica; no pasa por reglas deterministas que la reemplacen. Las validaciones que sí existen (edad, cambio de waypoint, sub-meta superada, deduplicación) descartan respuestas obsoletas, no respuestas que una regla considere equivocadas.
Contrato de deliberations[]. Solo agregado: se suman entradas, nunca se borran campos. Los análisis de los capítulos 9 a 11 se derivan de este registro.
Cliente AirSim como singleton. compile_workflow(airsim_client) recibe un cliente ya conectado; un segundo cliente tendría su propio takeoffAsync, desconectado del grafo.
5.17 Modo degradado¶
Cuando degraded = True, el ciclo va directo a degraded_hover: hover explícito, sin percepción ni decisión, sin sustituir el dato faltante por uno sintético.
5.18 Registro de vuelo y auditoría post-vuelo¶
Cada ejecución —de main.py o de cada celda del runner— genera una carpeta autocontenida con traza JSONL y CSV, resumen de la corrida y por objetivo, muestras de DistMin, copia de la consola, fotogramas de cada consulta del lazo lento, video anotado de la cámara frontal (.webm), video de la cámara de seguimiento externa (.follow.webm, solo auditoría) y visor HTML. El capítulo 4 (§4.4) describe cada archivo, cada campo y el uso del visor. El runner graba video por defecto (--no-video lo desactiva).
Traza completa del DroneState. El JSONL conserva por ciclo el estado completo sin imágenes (src/logging/state_serializer.py); el CSV lo aplana en columnas state.<ruta>. La telemetría incluye landed_state.
Auditoría del lazo lento. Cada consulta resuelta —estratégica o de barrido, a la profundidad o al VLM— deja una entrada en deliberations[] y sus fotogramas RAW se asocian a la fila del ciclo en que la respuesta llegó (_last_delib_frames). Cada deliberación nueva se cuenta en slm_invocations en el ciclo en que aparece, cualquiera sea la ruta del ciclo (la capa estratégica resuelve mientras el dron vuela por la ruta reactiva o evasiva). Los barridos fallidos también se registran.
Video en un hilo aparte. La codificación VP8 (Bankoski et al., 2011) corre en un hilo con cola acotada y el cuadro se reduce a 0.6: codificar a 1080×720 dentro del lazo cuesta ~275 ms por cuadro, lleva el período de 0.21 a 0.45 s y degrada el flujo óptico en el 64–82 % de los ciclos.
Visor HTML. Sincroniza los dos videos y la traza por índice de ciclo y muestra, para cada ciclo, el campo de obstáculos, la consulta del lazo lento con sus fotogramas y el árbol del DroneState (cap. 4 §4.4).
5.19 Cierre de misión y vigilancia de congelamiento¶
Aterrizaje suave (land_smooth). Hover de 1.5 s, descenso con moveToZAsync a 0.5 m/s hasta z = −0.3 m y desarmado; evita la caída libre de landAsync() desde la altura de crucero.
Vigilante de congelamiento físico (src/navigation/freeze_watchdog.py, en el bucle externo). Si el estado físico del dron (posición, actitud y velocidad) queda idéntico durante FREEZE_CYCLES (25) ciclos, el dron está incrustado en la malla: con FREEZE_RECOVERY = abort (producción) la corrida termina con termination_reason = "physics_locked"; con teleport, vuelve a la última pose libre hasta FREEZE_MAX_RECOVERIES veces y lo registra como evento.
Ningún criterio de terminación usa la distancia al obstáculo: medirla en vuelo requeriría el canal de profundidad del simulador (§5.16). La métrica min_obstacle_dist_m la mide el hilo de auditoría y finalize_run la consolida en el summary.json al cerrar la corrida (cap. 10 §10.6.1).